先端スマートアグリ研究センター
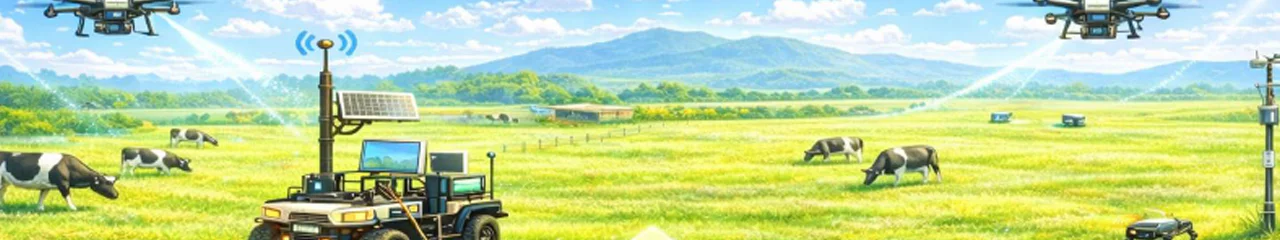
畜産の未来を支えるスマート放牧システムの実現
先端スマートアグリ研究センターとは
先端スマートアグリ研究センターは、ロボティクス、センシング、AI、デジタルツインなどの技術を活用し、畜産・放牧における課題解決を目指す研究センターです。
農研機構との連携による統合型放牧管理システムの社会実装により、畜産業における生産性の向上と省力的な生産体制の構築を目指します。
農研機構との連携による統合型放牧管理システムの社会実装により、畜産業における生産性の向上と省力的な生産体制の構築を目指します。
先端スマートアグリ研究センター
センター長
黒川 弘章 教授
センターの目的
放牧管理の省力化と獣害の低減を実現する統合型放牧管理システムの開発
食料安全保障の確保は国の重要な政策課題であり、農業・畜産業では、生産コストの上昇や少子高齢化による担い手不足が本政策課題達成向けた大きな課題となっています。こうした背景から、生産性の向上と省力的な生産体制の構築が求められています。
畜産業の生産性向上に向けては、飼料コストの低減、家畜損失コストの削減、労働コストの低減が重要です。特に放牧では、急傾斜地を含む厳しい環境での作業が多いこと、従事者の経験に依存した管理が多いことから、労務災害の削減や、作業の均質性のために機械化・スマート化による省力化が求められています。
本センターでは、ロボティクス・センシング・AIを活用したスマート畜産を実現し、放牧管理の省力化と獣害の低減のための統合型放牧管理システムを開発します。本技術により、1人当たりの管理面積を1.5倍に拡大し、シカによる牧草地の食害を3割削減することを目指します。
センターの活動
本センターでは、農研機構との共同研究と連携し、2030年度までに同機構の放牧試験地で実運用可能なシステムの構築を目指します。
研究では、次の3つの課題を設定し、相互に連携させることで、放牧管理の省力化と獣害の低減を実現する統合型システムを構築します。
急傾斜放牧地における放牧管理支援システムの開発
急傾斜地を含む放牧地でロボットやドローンを運用するためのハードウェア基盤を開発します。不整地走破性の高いロボットや多機能ドローン、自律移動型プラットフォームを活用し、放牧地内の巡回、家畜の誘導、状態監視などの省力化を目指します。
動物行動制御による獣害低減システムの開発
シカによる食害を低減するため、動物に過度な負担をかけない低侵襲・非侵襲型の動物行動制御技術を開発します。聴覚刺激や視覚刺激を活用し、シカを放牧地から遠ざけるための効果的な獣害低減システムの実現を目指します。
動物モニタリングとデータ分析による放牧地運用支援
音響・生体・画像などの多様なセンシング技術を活用し、家畜の状態や放牧地の状況を把握するためのソフトウェア基盤を開発します。AIによる異常検知やXAI、放牧地デジタルツイン、集畜アルゴリズムなどを組み合わせ、放牧地運用の高度化を目指します。
これらの技術を統合することで、家畜管理、獣害対策、放牧地運用を一体的に支援するシステムへと展開します。
社会実装に向けて
本センターでは、2030年度までに農研機構の放牧試験地で実運用可能なシステムの構築を目指します。
研究成果は、農研機構御代田山地放牧研究拠点における実証と評価を通じて検証し、公共牧場から一般の放牧地まで展開可能な技術として社会実装を目指します。
研究成果は、農研機構御代田山地放牧研究拠点における実証と評価を通じて検証し、公共牧場から一般の放牧地まで展開可能な技術として社会実装を目指します。
メンバー
工学部・教授
黒川弘章
センター長/家畜モニタリングのためのマルチモーダル分析
工学部・教授
福島 E.文彦
自律移動型中央管制プラットフォームの開発
工学部・講師
上野祐樹
放牧地走破ロボットの開発
工学部・准教授
野田龍介
ドローンプロペラによる聴覚刺激の開発
コンピュータサイエンス学部・講師
松岡丈平
ドローンを用いた視覚刺激提示手法の開発
片柳研究所・教授
榎学
家畜モニタリングのための音響センシングシステム開発
工学部・教授
荒川貴博
家畜モニタリングのためのバイオセンシングシステム開発
コンピュータサイエンス学部・教授
中西崇文
XAIによる家畜モニタリングシステムの開発
コンピュータサイエンス学部・教授
生野壮一郎
集畜アルゴリズム開発のための家畜集団シミュレーションおよび放牧地デジタルツインの構築
外部連携
農研機構との連携
本センターの活動は、東京工科大学と農研機構との包括連携協定に基づく共同研究計画と連携して進めます。
農研機構が有する畜産業に関する豊富な経験、飼育シカ、試験放牧地を活用することで、実環境での実証実験、実装、評価、統合型システムの検証、長期データ取得が可能となります。これにより、信頼性と実効性の高い評価を行い、社会普及へつながる研究成果の創出を目指します。
本センターの活動は、東京工科大学と農研機構との包括連携協定に基づく共同研究計画と連携して進めます。
農研機構が有する畜産業に関する豊富な経験、飼育シカ、試験放牧地を活用することで、実環境での実証実験、実装、評価、統合型システムの検証、長期データ取得が可能となります。これにより、信頼性と実効性の高い評価を行い、社会普及へつながる研究成果の創出を目指します。