先進メカトロニクス研究室(佘シャ研究室)
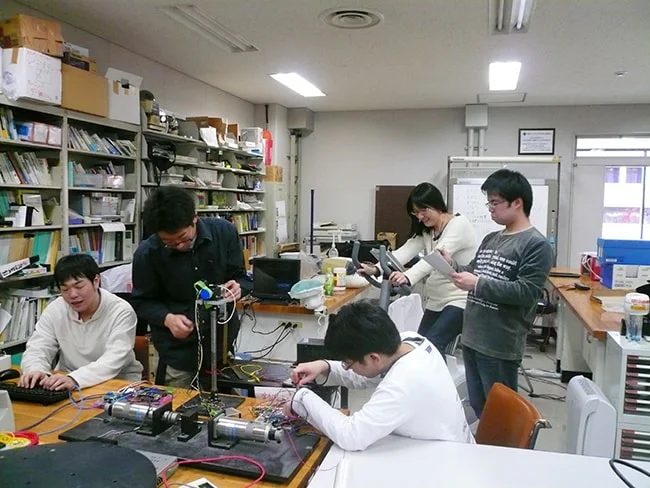
佘シャ研究室
- ロボット
研究内容
本研究室は以下の三つの研究テーマを柱に研究を行っています:
1)アドバンスト制御理論の提案と応用
本研究室は、外乱を能動的に抑制するために等価入力外乱手法を提案し、また、制御精度を保証するために2次元繰返し制御理論を提案しました。これらの手法は制御の高精度・高性能が容易に実現でき、非常に実用性の高いものです。現在、これらの理論体系を構築しながら、車の自動操舵、高精度切削機械、構造物制振、騒音制御、スマートグリード、ウェアラブル医療装置(たとえば,手の震えの抑制装置)など幅広く利用することを試みています。
2)次世代福祉ロボットの開発
福祉ロボットの小型化・軽量化・高性能化と知能化を図り、ロボット制御のための新しい制御理論と推論手法を提案しています。また、従業員の疲労管理と高齢者の安全トレーニングを目指し、人間の疲労度評価法も合わせて開発しています。特に、リハビリの進捗状況に合わせて構造がチューリングできるHuman-centered rehabilitation machineの開発に精力的に行っています。
3)個人適応ラーニングシステムの構築
認知理論、集合知、実験心理、人工知能、反転授業や拡張現実などの研究成果を融合した新しいタイプのe-ラーニングシステムを開発しています。このシステムは個人のレベルに合わせて自動的に個人専用教材を構築し、学習の進捗状況を動的に調整・管理することができ、柔軟性と拡張性を備え持っています。
研究キーワード
- 高精度
- 高性能
- 外乱抑制
- 繰返し制御
- 劣駆動システム
SDGs
- 3
- 4
- 7
- 9
- 11
担当教員
教授
佘 錦華/シャ キンカ/SHE Jinhua
専門分野:アドバンスト制御理論と応用、メカトロシステムの高性能化、むだ時間システム、エキスパート制御システム、ロボティックス、オンライン教育システム
佘 錦華/シャ キンカ/SHE Jinhua
専門分野:アドバンスト制御理論と応用、メカトロシステムの高性能化、むだ時間システム、エキスパート制御システム、ロボティックス、オンライン教育システム
研究テーマ
- 鉄棒ロボットの運動制御
- 風力発電・太陽光発電システムの安定化制御
- ダクトの騒音制御
- 下肢関節障害に適合した左右非対称リハビリ機器の開発
- 個人適応e-ラーニングシステム