陸海空移動ロボティクス研究室(福島研究室)
福島研究室
- ロボット
研究内容
ロボット技術(RT)は未来の技術としてこれまで長年研究開発されてきましたが、現在は多くの用途で「実用化」が進んでいます。特に、防災、レスキュー、原発対応ロボットやインフラ整備ロボット等の早期実現は急務であり、さらには超高齢化社会を支える医療・福祉、農業や各種サービスロボットの研究開発もますます期待され、持続可能な社会を維持するためには環境モニタリングや資源調査作業等を行える移動ロボットの研究開発も重要だと考えています。これらの各分野で真に役に立つロボットを実現させるためには技術的や学術的な未解決な課題が多くありますので、本研究室では創造性豊かな学生の皆さんも一緒に解決策を考えながら研究開発を進めていきたいと思います。
研究キーワード
- ロボティクス
- メカトロニクス
- エネルギー回生型駆動制御系
- 移動ロボット
SDGs
- 9
- 14
- 15
担当教員
研究テーマ
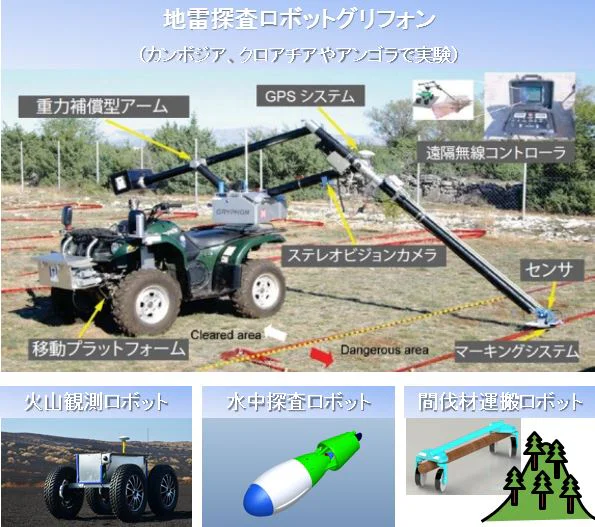
- ロボットシステムによる地雷探知および地雷・金属片判別技術の研究開発
- 二重反転プロペラ推進省自由度水中ロボットの研究開発
- 間伐材運搬車両の開発に関する研究開発
- 複合センサを搭載した推進・自走可能なワーム型多関節ロボットの研究開発
- アクチュエータ、駆動制御系、センサ系の研究開発